高階 · 公開核心+會員工作紙
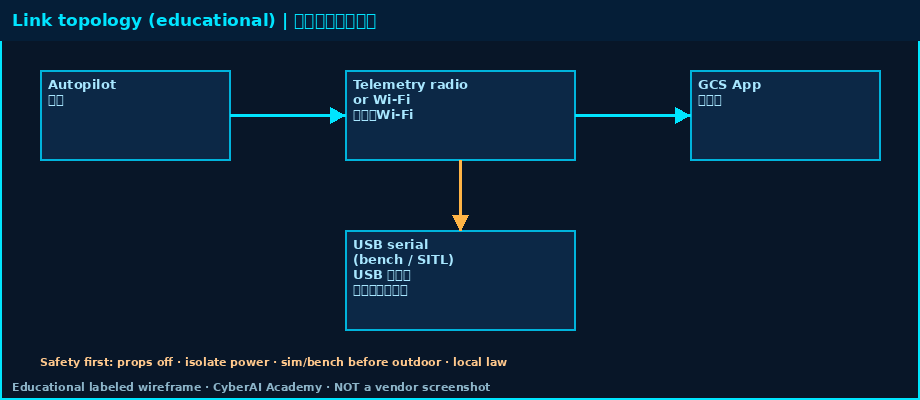
圖:連線拓撲教學線框(CyberAI 自製;非廠商截圖)。
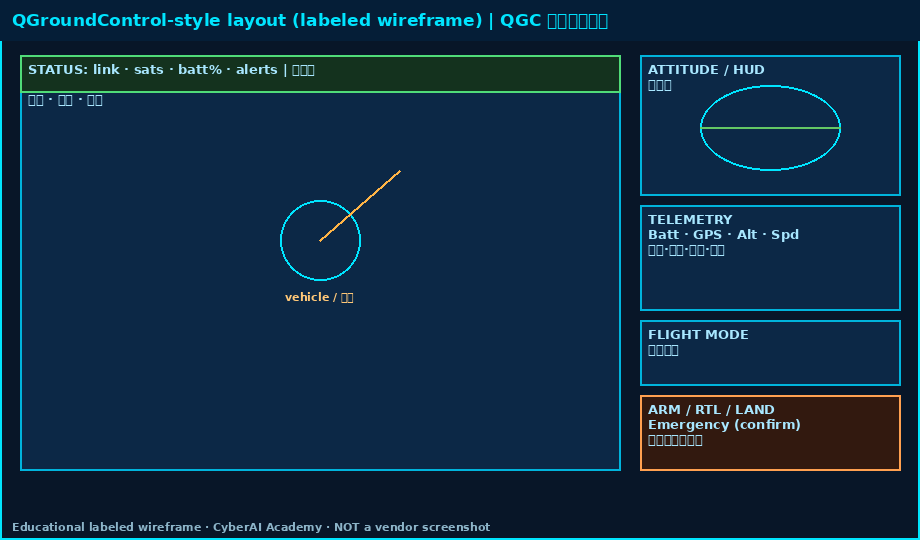
QGC 風格:大地圖+右側姿態/遙測/模式/緊急。概念來源 docs.qgroundcontrol.com;線框為教學重繪。
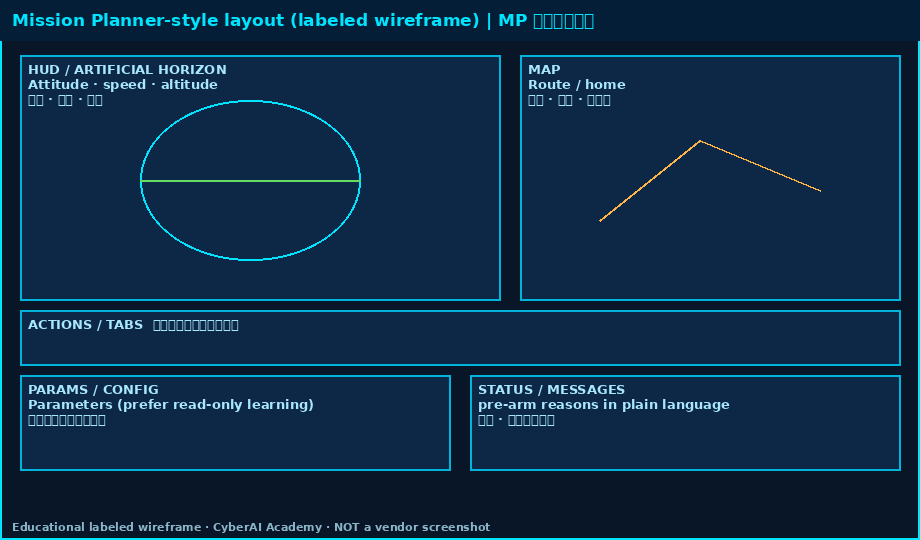
MP 風格:HUD+地圖+下方分頁。概念來源 ardupilot.org/planner;線框為教學重繪。
無人機控制面板程式與應用:GCS・遙測・飛控概覽
學習貼士
學習貼士
一句話:控制面板=GCS 把地圖/姿態/遙測/任務狀態變成可讀 UI——教育向概覽+合法產品設計。
什麼是 GCS 面板 · UI 解剖 · 遙測 · 飛控棧概覽 · 地面站軟體 · 連線/設定 · GCS 畫面對照 · 面板程式思路 · OPC 應用 · 安全・法規 · 學習路徑 · 官方連結 · 會員工作紙
1. 什麼是控制面板/GCS(公開)
GCS:地面查看狀態、規劃任務、必要時介入——消費級 App 與開源 GCS 都是面板形態。
飛控:機上穩定/模式/導航(教育棧常見 PX4、ArduPilot)。
鏈路:遙測/指令通道;斷鏈策略是安全核心。
GCS/面板:遙測→地圖/儀表/告警;意圖→指令(合法授權下)。
與 IoT:感測+通訊+儀表板;法規門檻更高。
2. 控制面板 UI 解剖(公開)
設計/理解 GCS 時,建議固定這幾塊:
- 地圖/任務:位置、航點、圍欄、返航點(僅授權資料)。
- 姿態/HUD:俯仰/橫滾/航向;飛行模式(跟平台文件)。
- 狀態列:電池、GPS、鏈路、剩餘時間、告警。
- 控制區:臂/解臂、模式、緊急動作——必須防誤觸。
- 日誌/回放:訓練/維護分析;注意私隱。
UX:緊急高對比;危險操作偏安全側;斷鏈一眼可見。
3. 遙測要顯示什麼(公開)
| 類別 | 典型欄位(教育) | 面板設計提示 |
|---|---|---|
| 姿態/運動 | 俯仰、橫滾、航向、速度、高度 | 儀表+數字;標明單位 |
| 導航 | 經緯度、fix、衛星、精度、航點 | 無定位=灰態+大字告警 |
| 電力/推進 | 電壓、電流、剩餘% | 低電門檻+紅黃綠 |
| 鏈路/系統 | 訊號、延遲、健康、pre-arm | 不能起飛原因用人話 |
口訣:我在哪?還能飛多久?鏈路還好嗎?
4. 常見棧教育概覽:MAVLink・PX4・ArduPilot(公開)
以下為概念層——方便讀官方文件;不是實飛手冊,亦不教規避法規。
- MAVLink:開源訊息協議(遙測/參數/任務/心跳)——見 mavlink.io。
- PX4:開源飛控棧——見 px4.io;學習用模擬/合法安全環境。
- ArduPilot:開源飛控生態——見 ardupilot.org。
- 廠商封閉棧:跟官方 SDK/法規;不教破解或逆向。
# Educational sketch only — NOT a flight controller / NOT for illegal use
# Conceptual pipeline (names illustrative):
#   Autopilot firmware  <->  MAVLink messages  <->  GCS / your panel app
# Your product might:
#   1) Subscribe to telemetry topics (attitude, GPS, battery, heartbeat)
#   2) Render map + HUD + alerts
#   3) Send ONLY authorized, rate-limited commands with human confirm
# Prefer official SDKs / documented APIs. Never invent “bypass” links.
5. 常見地面站/控制 App(公開)
| 工具 | 定位 | 何時參考 |
|---|---|---|
| QGroundControl | 開源 GCS;PX4/MAVLink 教學常用 | 學標準遙測/任務 UI |
| Mission Planner | Windows;ArduPilot 生態常見 | 參數/日誌工作流 |
| 廠商 App/SDK | 消費/行業附帶遙控與雲 | 先讀官方開發者條款 |
| 自研面板 | 網頁/桌面;只顯示授權遙測 | OPC:培訓/巡檢報告/客戶看板 |
功能/系統需求以官方為準。
6. 實務連線/設定例子(公開・安全優先)
教育級概覽:GCS 如何連上飛控。細節以官方文件為準;實飛前先看法規與安全。
每次連線前:槳卸下/固定;電源與人員安全;優先模擬;外業須合法;公眾地方唔好試 arm。
6.1 USB 序列埠(台架/教學最常見)
- 場景:飛控 USB(或 USB‑TTL)接電腦;GCS 選 COM/tty 與波特率(跟官方)。
- 骨架:驅動(若需)→ GCS → Comm Links → Serial → 埠/波特率 → Connect → 見心跳/載具。
- 常見現象:無埠=驅動/權限/線;無數據=波特率/接線;斷線=線/電——對照官方排查。
- 安全:USB 教學預設只讀遙測;未檢查唔 Arm;改參數要有程序。
6.2 遙測數傳電臺
- 概念:機端+地面數傳承載遙測;地面 USB 入 GCS。頻率/功率須合法。
- 骨架:配對/網路 ID → 地面 USB → GCS Serial → Connect → 看訊號/延遲。
- 面板:鏈路好壞、RSSI/丟包、斷鏈告警置頂。
- 不做:非法加大功率、干擾、規避認證。
6.3 Wi‑Fi/網絡連線(含模擬器)
- 場景:飛控伴飛電腦或 SITL 經 UDP/TCP 送 MAVLink(埠跟官方)。
- 骨架:開模擬/確認 IP → GCS UDP/TCP → 官方主機/埠 → Connect → 見模擬載具。
- 防火牆:只放行信任的 GCS;唔好關整體防火牆。
- 安全:唔好公網裸露遙測埠;教學用本機/實驗網。
6.4 連線成功檢查清單(公開)
- □ 見載具/心跳
- □ 姿態/模式有更新
- □ 電池/GPS/鏈路有讀數或「未知」
- □ 已知斷鏈預期行為(官方 failsafe)
- □ 槳安全;未誤觸 Arm
官方文件:QGC docs · Mission Planner · PX4 · ArduPilot。
7. GCS 畫面對照(公開・標註線框)
本節用自製標註線框對照 QGC vs Mission Planner 資訊架構;實際介面以官方/你的版本為準。
| 對照點 | QGroundControl(典型) | Mission Planner(典型) |
|---|---|---|
| 主視覺 | 地圖為中心的飛行視圖 | HUD 與地圖並重 |
| 遙測呈現 | 側欄/頂欄狀態 | HUD 數字帶+訊息窗 |
| 參數/調參 | 設定/載具設定流程 | Config/Tuning 分頁 |
| 學習建議 | 先認地圖+狀態+斷鏈 | 先認 HUD+pre-arm 訊息 |
截圖政策:不抓取/原樣轉載受版權保護的 GCS 截圖;請對照官方文件。若有官方授權素材會標明。
延伸:自研可混合大地圖+清楚 pre-arm 訊息;見 面板程式思路。
8. 面板程式思路(公開・產品向)
- 資料層:訂閱遙測 → 正規化 schema(姿態/GPS/電池/鏈路/告警)。
- UI 層:地圖+HUD+狀態徽章;平板外業響應式。
- 指令層:速率限制、權限、二次確認、審計;預設只讀更安全。
- 站內技能:前端/React · GIS · IoT。
# Pseudo-schema for a read-only educational dashboard (illustrative)
# {
#   "ts": "ISO-8601",
#   "attitude": {"roll":0, "pitch":0, "yaw":0},
#   "gps": {"lat":null, "lon":null, "fix":"none", "sats":0},
#   "battery": {"v":0, "pct":0},
#   "link": {"ok":false, "rssi":null},
#   "mode": "UNKNOWN",
#   "alerts": ["NO_GPS", "LINK_LOSS"]
# }
# Render alerts first. Never auto-arm from a web page demo.
9. OPC/一人公司合法應用案例(公開)
10. 安全與法規注意(香港/一般・公開)
- 香港:查 cad.gov.hk 現行 UAS 規定;本站非法律意見。
- 一般:視線/資格、天氣人流、電池槳葉、私隱、資料與合約。
- 產品:寫明輔助決策、非取代合格操作員。
- 本課拒絕:偷飛、違法關圍欄、干擾訊號、規避偵測改裝。
免責:法規會變;起飛前核對官方與保險。本站僅教育用途。
11. 建議學習路徑(公開)
12. 官方連結(公開)
MAVLink協議與文件
PX4開源飛控棧
ArduPilot開源飛控生態
QGroundControl開源 GCS
QGroundControl Docs連線/飛行視圖文件
PX4 User Guide含 SITL/GCS 說明
Mission PlannerArduPilot GCS 文件入口
香港民航處 CAD查現行 UAS 規定
價錢:開源多免費;硬體/SDK/保險另計。會員 HK$50/月 解鎖工作紙。